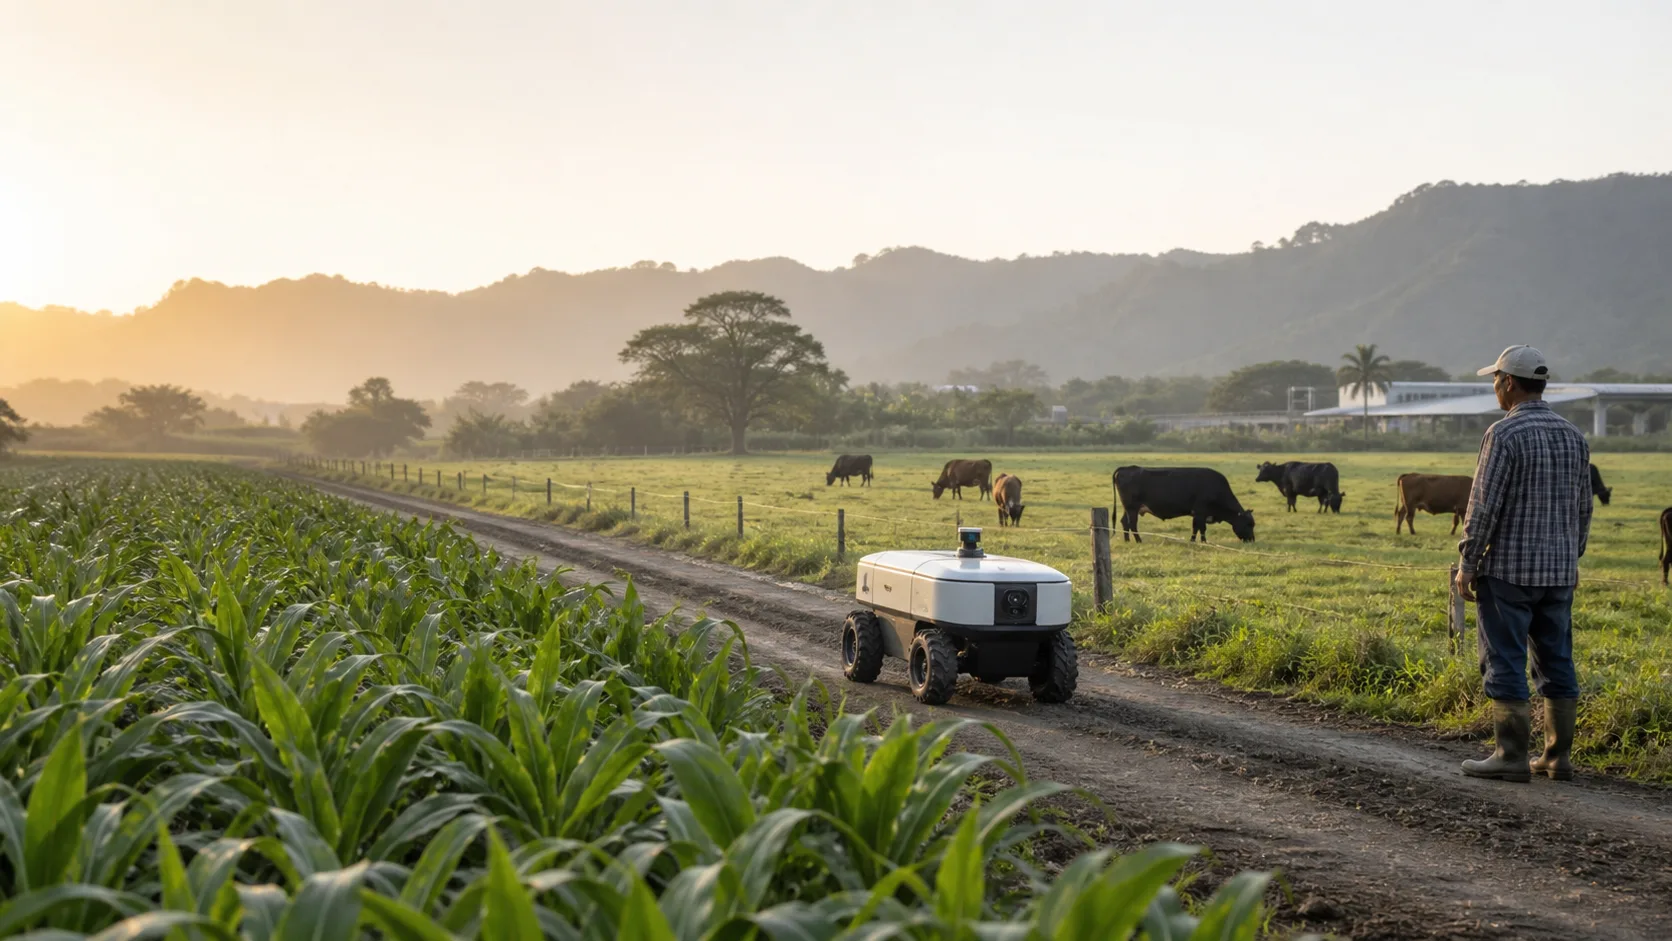
工研院 8 月 7 日公布「畜牧場保全機器人」,瞄準偏遠農漁牧場的夜間巡檢、可疑入侵與遠端查看現場。它把可移動的越野載具、全景攝影與熱影像帶進戶外場域;人員仍要決定巡邏路線、判讀警示並處理現場。對台灣業者來說,採購前最該確認的是:自己要補的是夜間巡檢、作物辨識、動物健康觀察,還是放牧管理。這些任務用到的感測器、移動方式與人工流程不同。
工研院表示,這套國產設備可自主導航、依路徑巡邏,搭載 360 度環景監控、全彩攝影機、夜視熱影像儀與麥克風;系統偵測到可疑侵入時,可由遠端人員查看影像、聲音與位置,再以雙向語音、警示音與探照燈回應。公告也提到越野底盤用於坡道、泥濘與碎石地形。
目前公開資料沒有列出這台設備在哪一座牧場長期運作,也沒有異常辨識率、誤報率、單次巡檢範圍、價格或維護費。這些數字會決定設備能否替代一段夜巡工作,還是只增加一個需要人盯著的影像來源。
| 項目 | 已公開資訊 |
|---|---|
| 開發單位 | 工業技術研究院 |
| 公布日期 | 2026 年 8 月 7 日 |
| 設備名稱 | 畜牧場保全機器人(Livestock Guardian Robot) |
| 公開功能 | 自主導航、路徑巡邏、環景攝影、熱影像、遠端影像/聲音/位置監看、聲光警示 |
| 人員工作 | 設定巡檢範圍、接收與判讀警示、遠端回應、現場處置與設備維護 |
| 尚待業者確認 | 實際部署、辨識與誤報表現、通訊範圍、夜間續航、售價、保固與維修 |
一台會移動的鏡頭,能巡到固定監視器看不到的地方
固定攝影機適合守住出入口、飼料區、農機停放區或圍籬缺口,拍攝範圍與角度卻不會改變。工研院這台機器人的差異在於越野載具能沿著規劃路線移動,把熱影像與攝影機帶到不同位置。人員可從操作艙查看即時影像、聲音與位置;出現警示後,再由人員判斷是否要喊話、派人前往或通報。
這套流程的關鍵不在於警示越多越好。野生動物、工作人員、牲畜、雨霧、反光與熱源都可能改變畫面。若每次警示都需要人員反覆確認,夜巡的人力未必下降;若把警示直接當成入侵事實,也可能干擾牧場作業。工研院在公告中描述了辨識與警示功能,尚未公開上述現場情境的測試結果。
澳洲甘蔗田讓 AI 找雜草,再決定只噴哪一株
移動式農業 AI 可將辨識結果接到田間作業。2025 年一項甘蔗田實地試驗,以電腦視覺和深度學習辨識雜草,再由機器人進行定點噴灑;研究與慣行全面噴灑相比,量測除草效果、除草劑用量與灌溉逕流水質。
研究結論是,定點噴灑在真實田區可維持除草效果,雜草密度較低時尤其能減少除草劑使用,逕流水質也可量測到改善。這個例子和工研院的保全機器人執行不同任務,卻提供了相同的採購檢查方式:AI 找到目標後,設備做了什麼動作?省下多少材料或人力?漏掉作物、雜草或異常時,誰來回看紀錄?
農作田若要使用移動載具進行巡檢,還要另外評估作物行距、泥濘、坡度、噴藥作業與其他農機同時作業的安全距離。將「巡檢」和「自動噴灑」分成兩段驗收,可分辨辨識錯誤只增加人工確認,或已經影響作物與資材。
英國牧場用固定影像找跛行,警示後仍由人檢查牛蹄
海外已經有較長時間的牧場 AI 應用,但它們通常把任務縮小到單一流程。英國乳牛監測系統 CattleEye 以固定攝影機記錄牛隻步態,將可能跛行的牛列給牧場人員;後續的蹄部檢查與治療仍由人員安排。
一篇開放取得的田野驗證研究,評估這套影像系統自動偵測乳牛跛行的表現,認為它可作為個別牛隻的早期篩檢輔助,而非取代牧場的判斷與處置。加拿大乳業研究計畫也正規劃在 10 座商業乳牛場,將 CattleEye 與另一套皮膚炎影像偵測工具,分別和人工步態、病灶評分比較。計畫特別指出,多數 AI 工具還欠缺外部評估。
這個案例和工研院的移動巡檢機器人處理的問題不同,卻說明一件實際的事:影像 AI 的成果要看「警示後有沒有變成檢查與處置」,不能只看模型能辨識多少畫面。若台灣牧場希望把保全機器人的熱影像延伸到動物健康用途,也需要分開驗證入侵辨識與健康異常偵測,不能把兩種表現混成一個數字。
紐西蘭用智慧頸圈帶牛移動,研究同時量測動物反應
紐西蘭的 Halter 系統則把 AI 與定位設備裝在牛隻頸圈上,用聲音、震動及必要時的電刺激,建立虛擬圍籬並引導乳牛前往擠奶區。2024 年刊登於《Journal of Dairy Science》的研究,在訓練後的四週管理期觀察到,該系統能將乳牛留在指定牧區並引導牠們前往擠奶區。
2026 年另一項研究比較虛擬圍籬與傳統電圍籬、人員趕牛的做法。研究追蹤 160 頭泌乳牛,報告中沒有發現乳汁皮質醇、產乳、體況或體重出現系統性差異;使用虛擬圍籬的牛每天放牧時間少約 20 分鐘,反芻時間則沒有差異。這組資料提醒牧場:只要設備會改變動物的移動方式,就應同時看作業成果與動物反應。
工研院機器人不會替牛隻配戴頸圈,工作方式也不同。兩者的共同點是,都把原本由人走動、觀察或趕牛完成的工作,改成由感測器先產生訊號,再交回人員處理。台灣導入時,牲畜是否會因燈光、警示聲或移動載具改變行為,也應列入現場試跑紀錄。
農漁牧場採購前,先用三個問題定義試跑範圍
第一,列出過去三個月最常需要人處理的事件:圍籬破損、陌生人進入、設備故障、動物逃逸、作物異常、雜草或影像死角。若問題集中在一個出入口,固定攝影機與照明可能已足夠;若問題分散在泥濘、坡地或大範圍場區,才需要評估移動式設備。
第二,要求供應商以實際場地展示。測試應至少涵蓋夜間、下雨、牲畜靠近、工作人員進出與通訊不穩的情況,並記錄每次警示的時間、原因、是否誤報,以及人員從收到訊息到完成處置的時間。
第三,先指定接警的人與處置規則。機器人發出語音或聲光警示後,誰負責確認?有人侵入時是聯絡場主、保全或報警?影像、位置與聲音資料保存多久、誰能讀取?這些規則要在啟用前寫清楚,才不會把夜巡工作轉成臨時的訊息轟炸。
工研院的設備把自主移動與保全感測帶進農漁牧場,值得看後續的實際試點。它能否減少人員巡檢,仍取決於場地地形、網路、警示品質與處置流程。先拿一條巡檢路線做測試、保留人工覆核,再比較事件處理時間與誤報數,會比直接把整座場域交給新設備更能看出投資效果。
常見問題
這台機器人能取代牧場保全人員嗎?
工研院公開資訊顯示,人員仍要遠端查看警示、進行喊話或派人處置。公告沒有公開長期部署的人力節省數據,因此現階段較適合視為巡檢與預警工具。
熱影像能直接判定有人入侵嗎?
熱影像可以提供生物熱能與動作特徵的畫面;工研院公告沒有公布在野生動物、牲畜、雨霧或不同光線下的辨識率與誤報率。牧場應把這些情境列入現地測試。
台灣牧場可以直接購買嗎?
工研院公告提供進一步了解技術的聯絡入口,但未列出公開售價、供應商、保固與維修方案。採購前應直接確認交付範圍、通訊需求、備品與維護責任。
資料來源與更新紀錄
- 2026-08-07:工業技術研究院|AI智慧牧場時代來臨 工研院推出「畜牧場保全機器人」守護農場安全
- 2023-06:Frontiers in Veterinary Science|Initial validation of an intelligent video surveillance system for automatic detection of dairy cattle lameness
- 2025-06 更新:Dairy Farmers of Canada|On-farm locomotion and hoof health assessment using artificial intelligence technologies
- 2025-08:Computers and Electronics in Agriculture|Precision robotic spot-spraying: Reducing herbicide use and enhancing environmental outcomes in sugarcane
- 2024-02:Journal of Dairy Science|The effectiveness of a virtual fencing technology to allocate pasture and herd cows to the milking shed
- 2026-05:Animal|The welfare of dairy cows managed with Halter virtual fencing and herding technology compared with those managed with electric fencing and stockperson herding